Robotik · Bildverarbeitung · Industrielle KI
Roboter, die in der Simulation lernen und in der Halle arbeiten.
Wir entwerfen Roboterzellen, trainieren ihr Sehen und ihre Bewegungen in digitalen Zwillingen und bringen sie in die Produktion: von der ersten Skizze bis zur Inbetriebnahme.
Simulation zuerst
Jede Zelle fährt virtuelle Schichten, bevor sie echte Hardware sieht.
Daten mit System
Gerenderte und generierte Bilder, abgeglichen mit Realaufnahmen, trainieren unsere Modelle.
Bereit für die Edge
Modelle laufen auf kompakten Rechnern an Bord, direkt an der Maschine.
Aus dem Maschinenbau
Wir konstruieren, verdrahten und nehmen die Hardware selbst in Betrieb.
Leitprojekt
Spulen, die sich selbst wechseln.
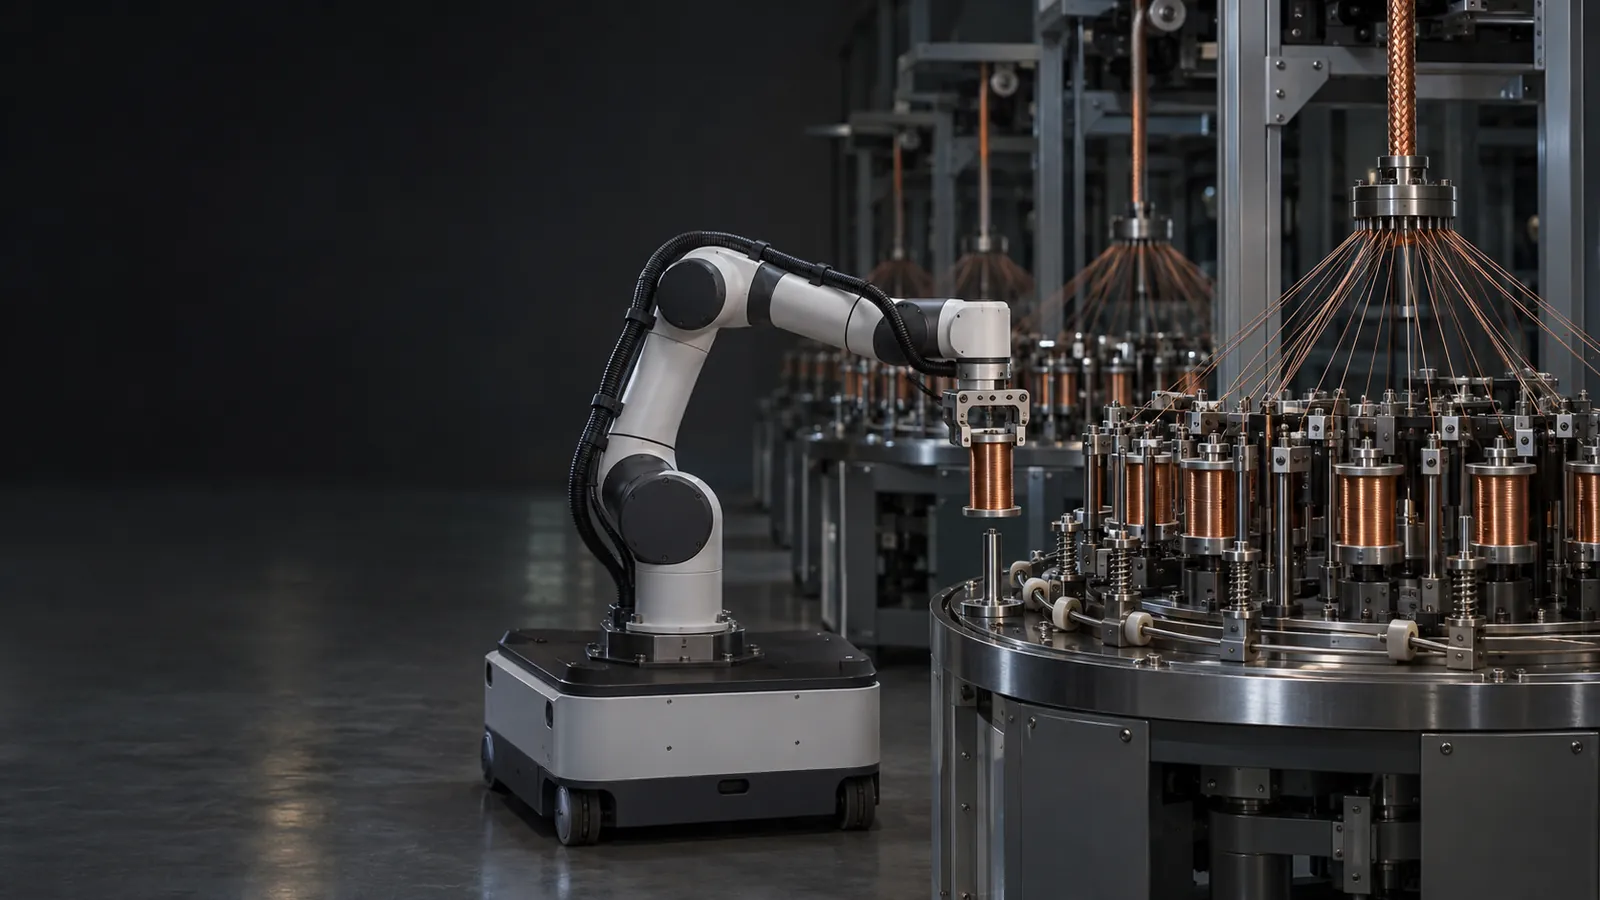
Flecht- und Seilmaschinen stehen, sobald eine Spule leer ist. Unsere Zelle erkennt die leere Spule, bringt eine volle und tauscht sie, während die Maschine in der Wechselposition wartet.
- Erkennt fast leere Spulen, bevor der Draht ausgeht
- Ein mobiler Roboter bringt volle Spulen vom Spulautomaten
- Ein Roboterarm mit Kamera tauscht die Spulen am Klöppel
Was wir tun
Von der Maschine bis zum Modell.
Ein Team für Mechanik, Steuerung, Simulation und KI, von der Idee bis zur Inbetriebnahme.
Roboterzellen
Cobots auf mobilen Plattformen, Portale und feste Zellen zum Beladen, Handhaben und Palettieren.
Mehr erfahrenDigitale Zwillinge
Physikbasierte Zwillinge von Zellen und Hallen. Wir testen Layout, Bewegungen und Taktzeiten virtuell und bestätigen sie an der realen Zelle.
Mehr erfahrenRobot Learning
Roboterfähigkeiten, gelernt aus geskripteten Experten und Demonstrationen in der Simulation, übertragen auf den echten Arm.
Mehr erfahrenBildverarbeitung
Detektion, Segmentierung und 6D-Pose, trainiert auf synthetischen Bildern und automatisch gelabelten Realaufnahmen.
Mehr erfahren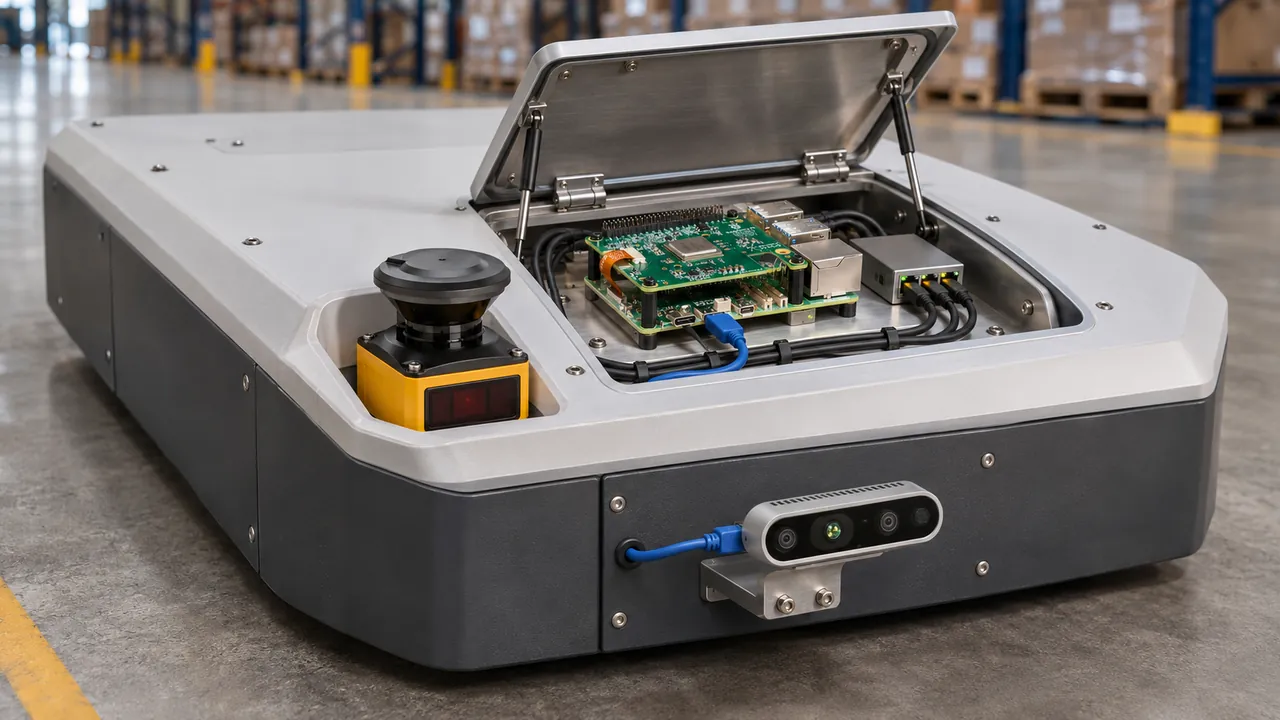
Mobile Roboter & Edge-KI
Kameras und Laserscanner in Echtzeit fusioniert, auf kompakten Edge-Beschleunigern an Bord des Roboters.
Mehr erfahren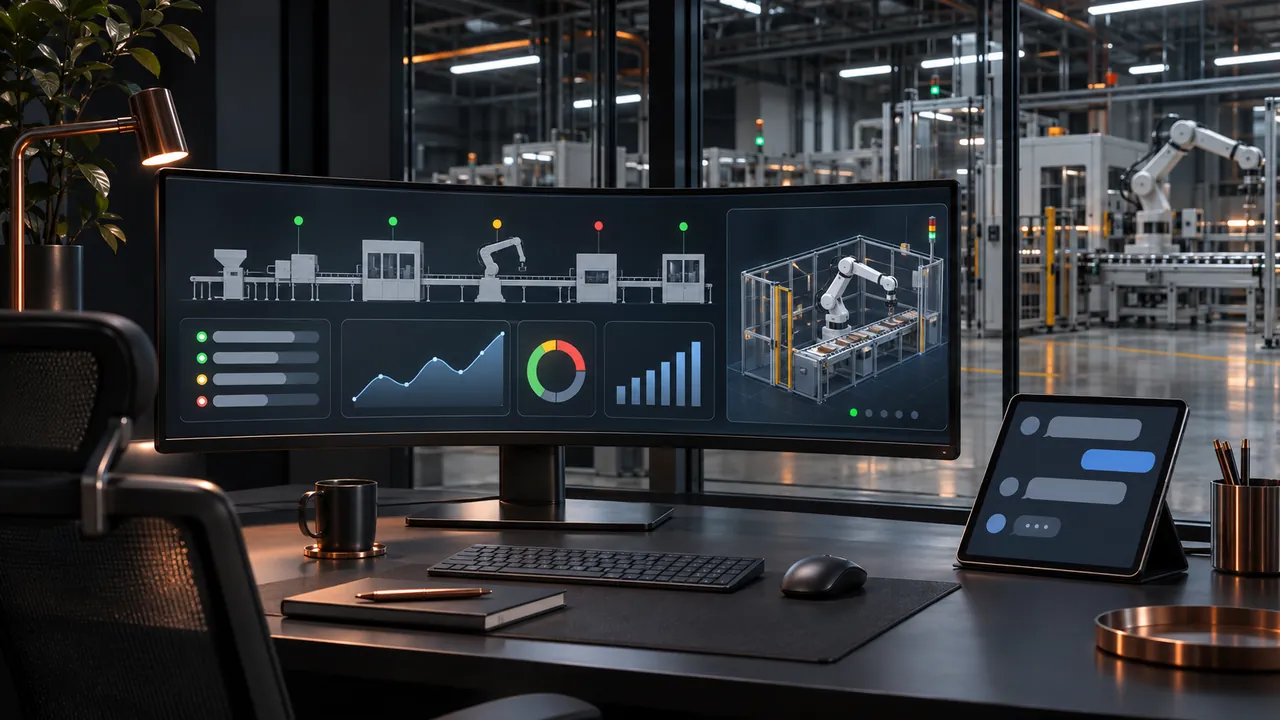
Software & KI-Agenten
Webplattformen, Dashboards und KI-Assistenten, die Maschinen, Daten und Menschen verbinden.
Mehr erfahrenWie wir arbeiten
Erst simulieren. Dann bauen.
- 01
Verstehen
Wir nehmen den Prozess vor Ort auf: Teile, Taktzeiten, Schichten und die Menschen an der Maschine.
- 02
Modellieren
CAD- und Physikmodelle von Maschine, Roboter und Halle werden zu einem digitalen Zwilling.
- 03
Trainieren
Bildverarbeitung und Roboterfähigkeiten lernen in der Simulation, mit synthetischen und generierten Daten.
- 04
Validieren
Wir zeichnen reale Tests auf, prüfen die Annotationen und führen relevante Sonderfälle in den Zwilling zurück.
- 05
Einführen
Wir nehmen die Zelle in Betrieb, binden sie an die Maschinensteuerung an und verbessern sie laufend.
In Bewegung
Was auf unseren Bildschirmen und in unserer Werkhalle läuft.
Vakuumgreifer an weichen Säcken, mit echter Physik simuliert
Eine gelernte Policy montiert Teile in der Simulation
Tiefenbild von Teilen für die Greifplanung
Simulationsfähiger Roboter aus CAD-Daten
Kordelstrickmaschine in der Werkhalle
Wo wir arbeiten
Branchen mit schwerem, repetitivem Handling.
Textil, Draht & Kabel
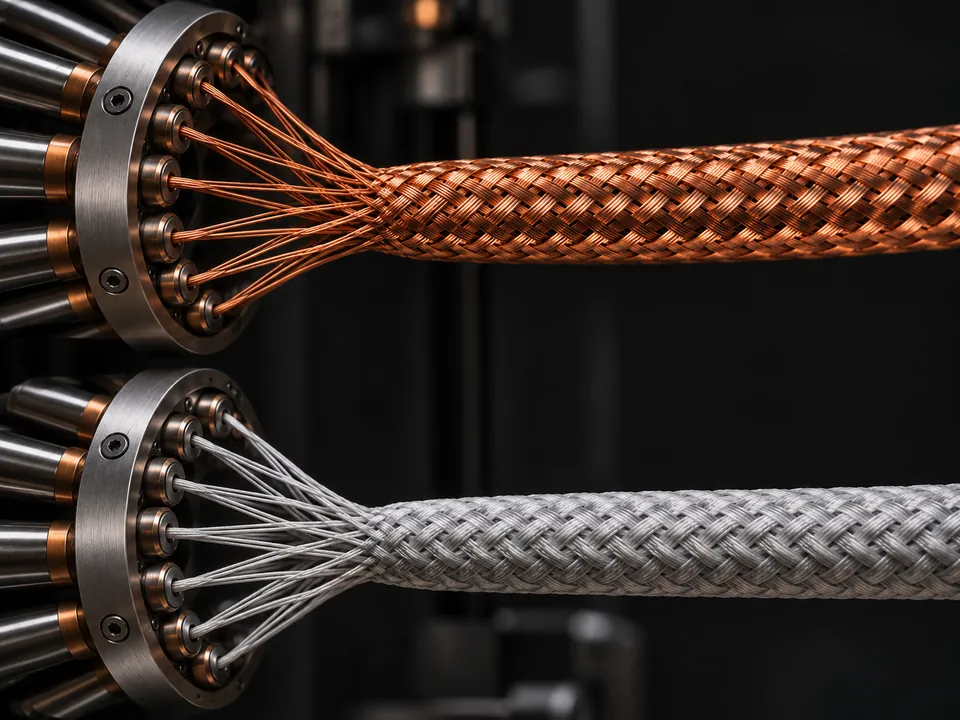
Flecht-, Verseil-, Spul- und Strickanlagen.
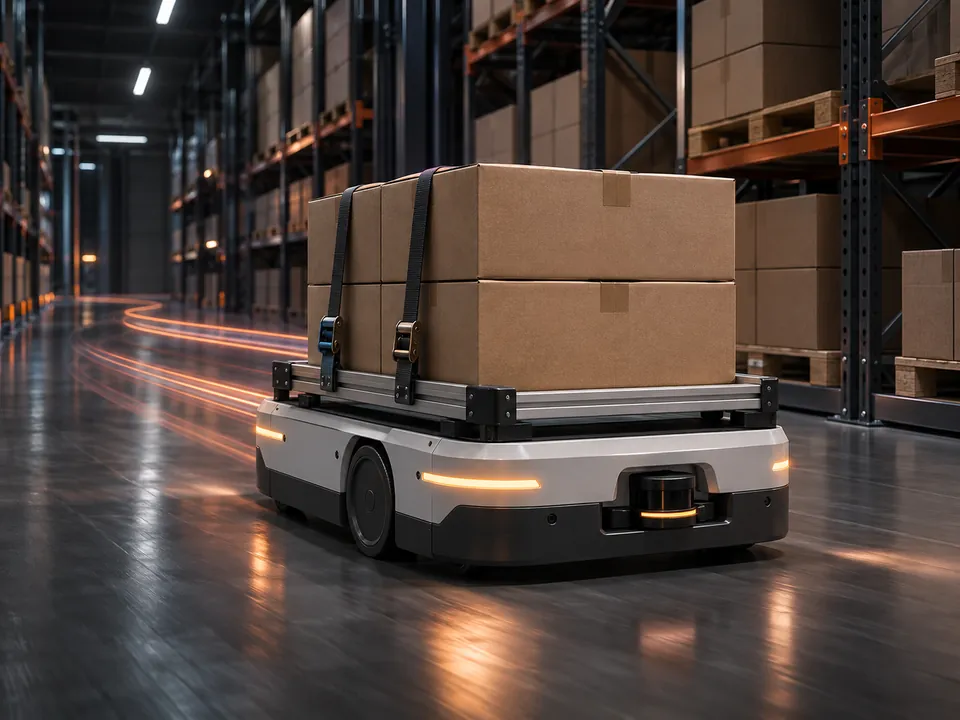
Intralogistik
Mobile Roboter, die Lasten sicher durch belebte Hallen bewegen.
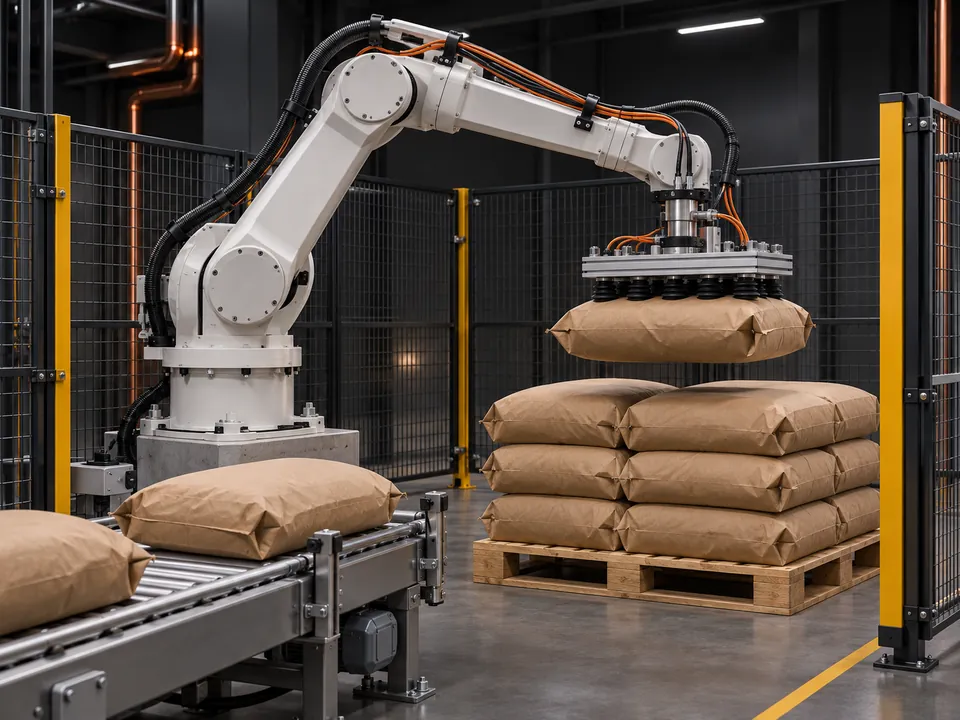
Verpackung & Schüttgut
Sack- und Kartonhandling, Palettierzellen.
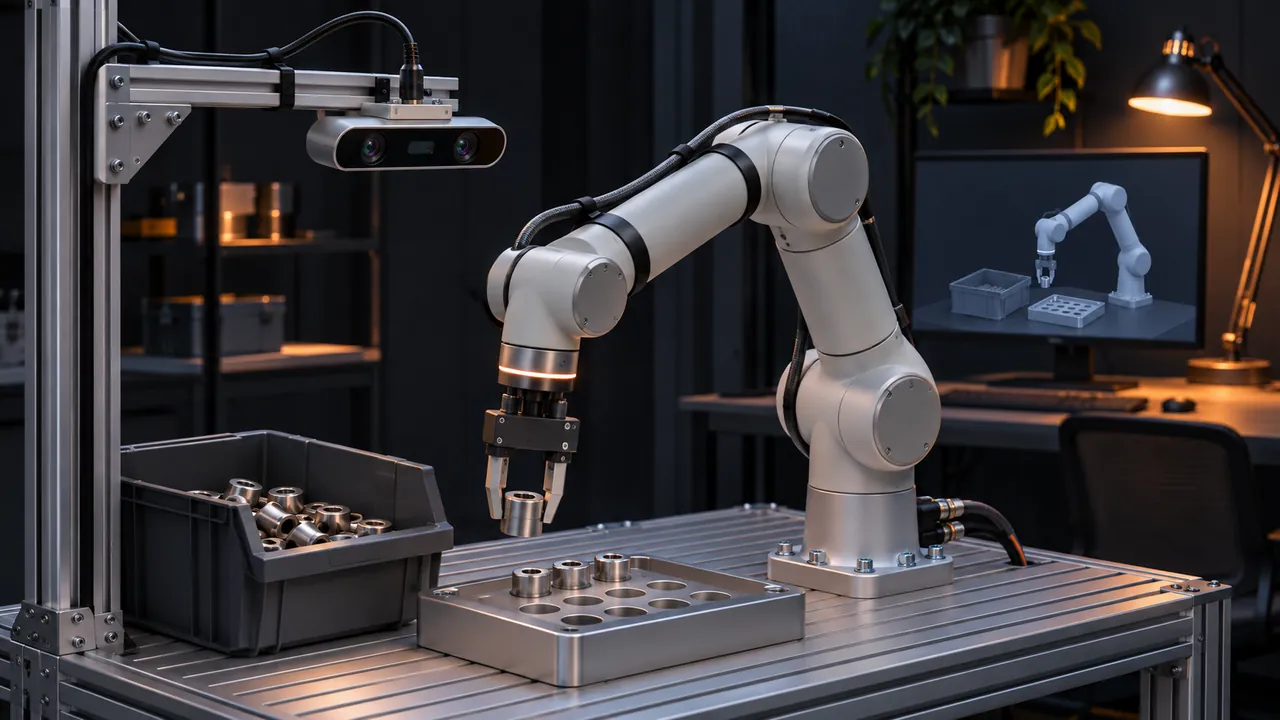
Zerspanung & Montage
Teilegreifen, Prüfung und Maschinenbeladung.
Technologie
Unser täglicher Werkzeugkasten.
- ROS 2
- Physiksimulation
- Digitale Zwillinge
- Vision-Language-Modelle
- Diffusionsmodelle
- 6D-Posenschätzung
- Sensorfusion
- Edge-Beschleuniger
- SPS & Feldbus
- CAD & Bewegungsstudien
- Docker & Kubernetes
- Full-Stack-Web
Ein Prozess, der von selbst laufen soll?
Erzählen Sie uns von Ihrer Maschine, Ihren Teilen und Ihren Schichten. Wir antworten mit einem ersten Konzept.