Flechtmaschinen
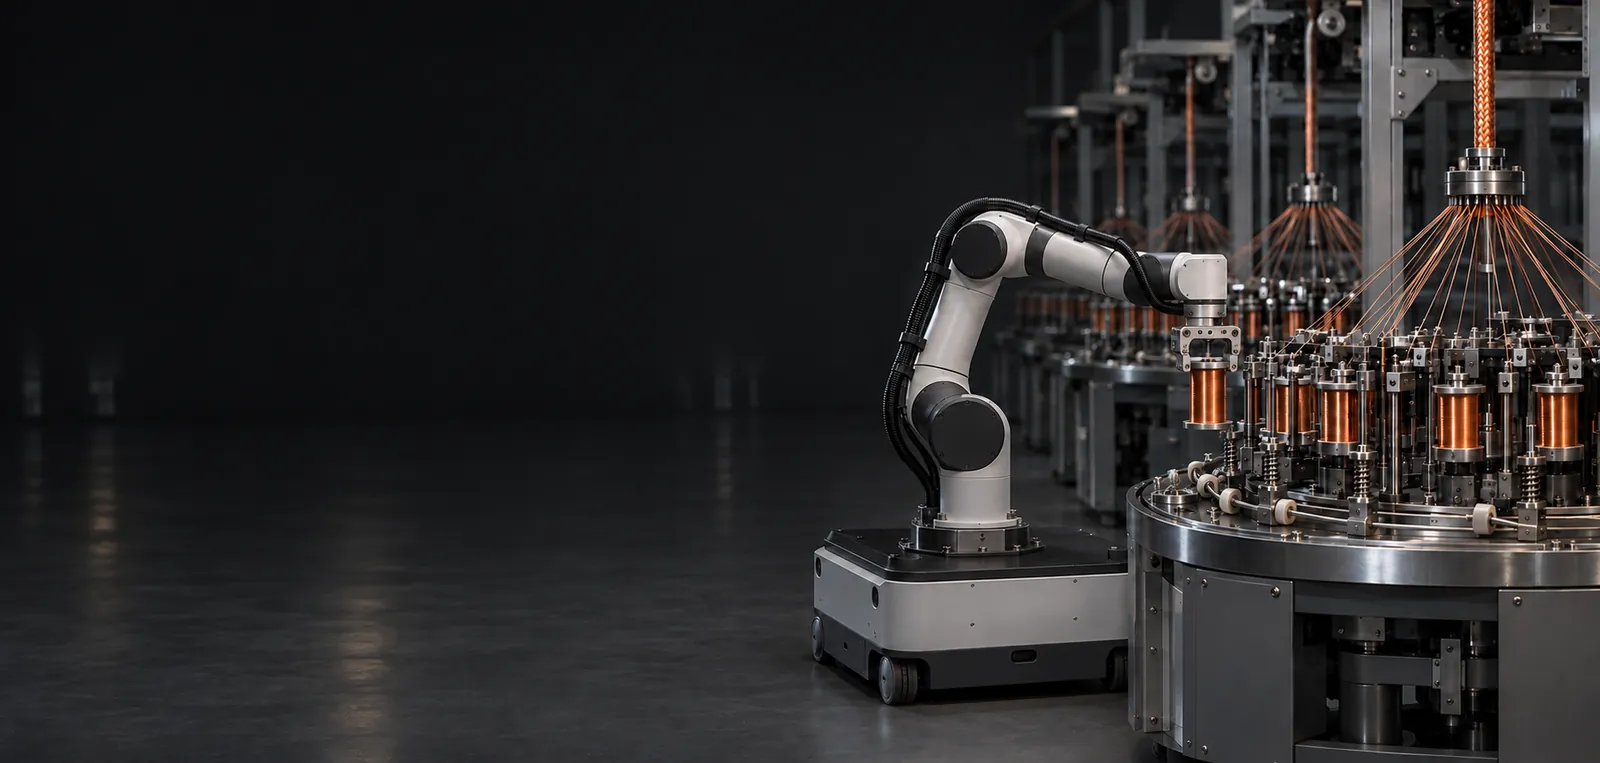
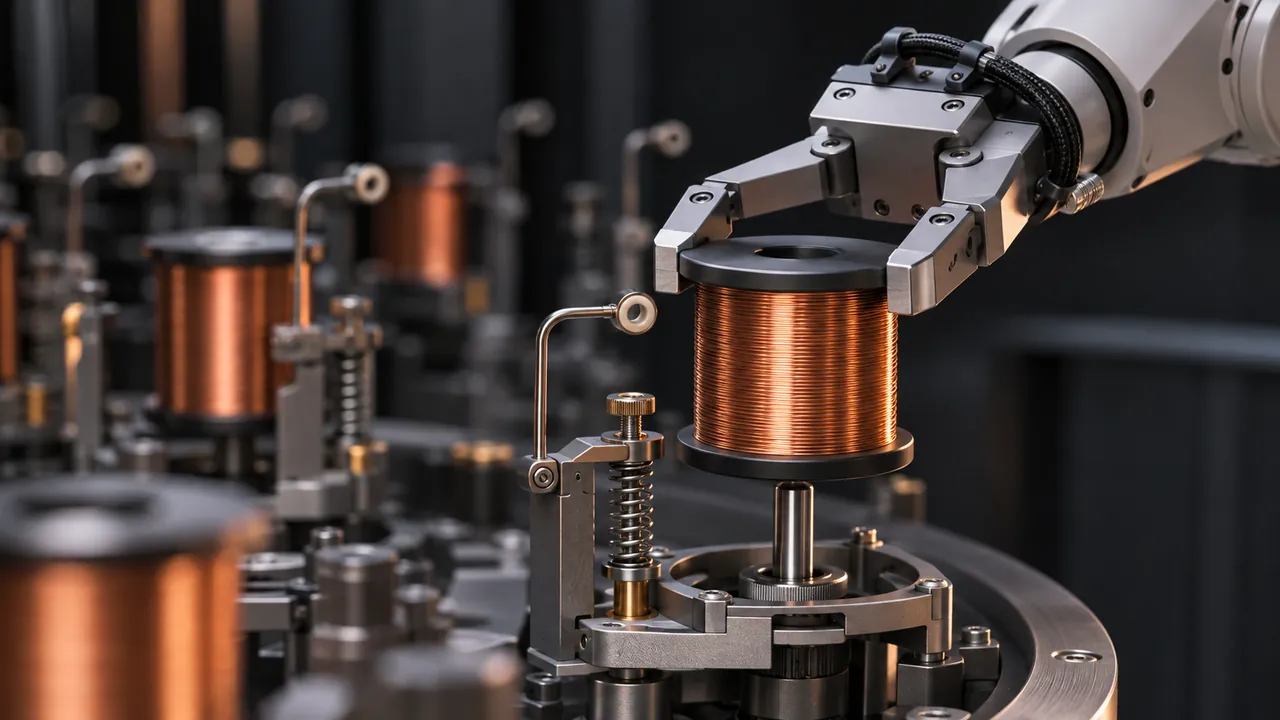
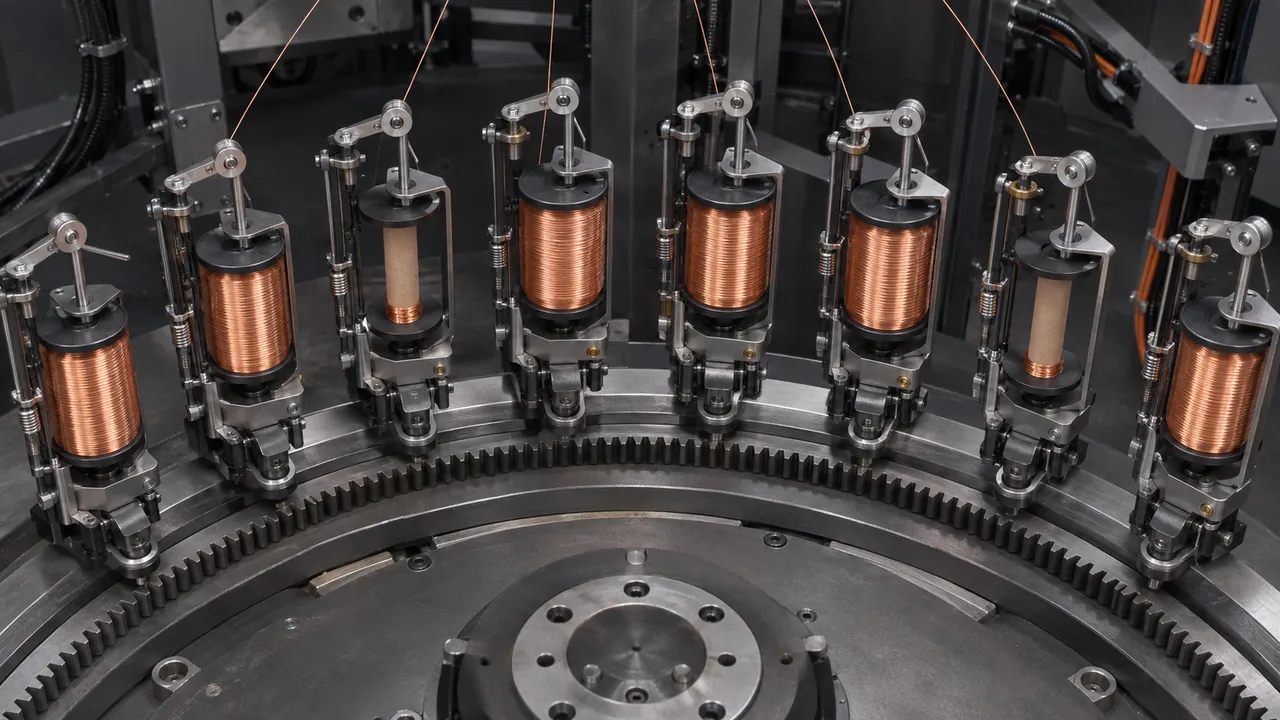
Ein Cobot erreicht die Klöppel an definierten Zugangspositionen. Der Greifer führt die Spule auf den Spulendorn; die Maschine ist stillgesetzt.
Leitprojekt · Textil, Draht & Kabel
Flecht- und Seilmaschinen stehen jedes Mal, wenn eine Spule leer ist. Wir automatisieren den ganzen Wechsel: Erkennen, Versorgen, Tauschen. Unser Ziel: weniger Warten an der Maschine und weniger Heben für die Menschen.
Das Problem
Flechtmaschinen arbeiten mit vielen Klöppeln, Hallen mit vielen Maschinen. Jeder Wechsel unterbricht die Produktion.
Große Spulen erfordern Hebehilfen und präzises Positionieren, immer wieder.
Fehlender Nachschub oder das Warten auf Bedienpersonal verlängert den Stillstand.
Die Lösung
Ein mobiler Roboter mit Arm, eine Kamera am Handgelenk und eine Verbindung zur Maschinensteuerung.
Sensoren und Kameras erfassen den Füllstand der Spulen.
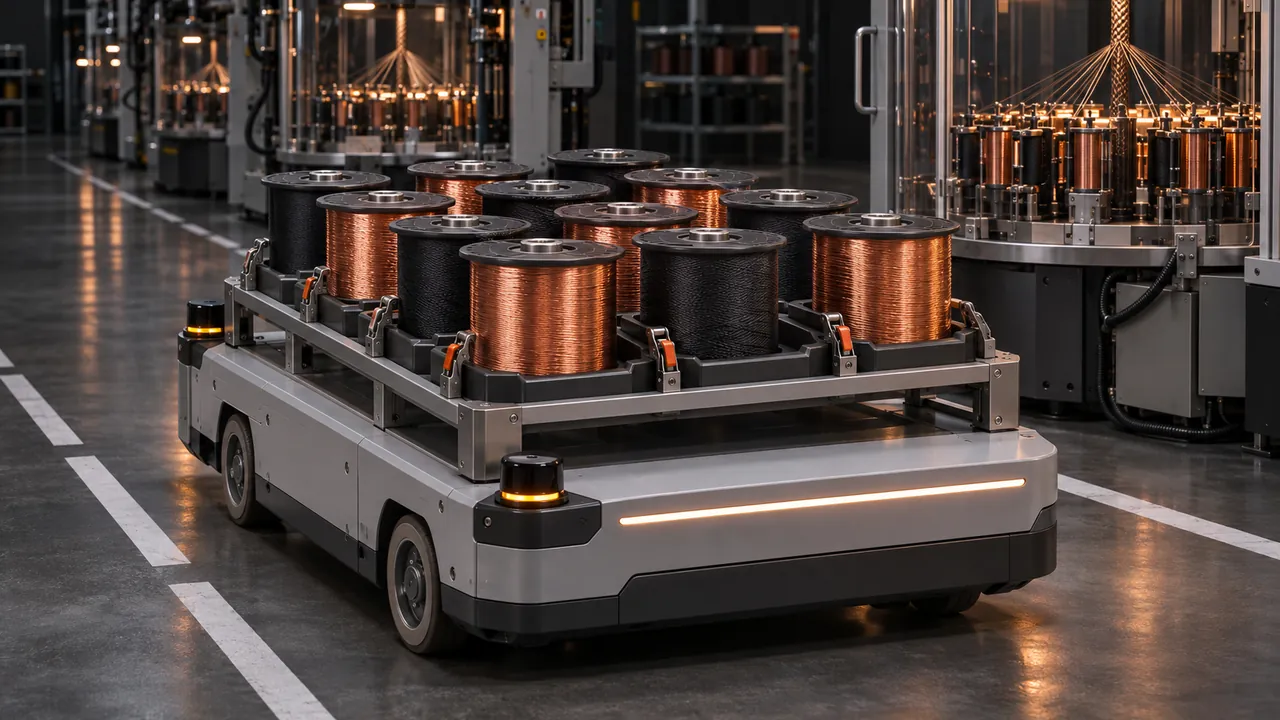
Ein mobiler Roboter bringt volle Spulen vom Spulautomaten oder aus dem Lager.
Die Maschine hält mit dem Klöppel in der Wechselposition; die Sicherheitstechnik gibt den Roboter frei.
Der Arm entnimmt die leere Spule und setzt eine volle ein, geführt von der Kamera.
Die Materialendführung sichert Faden oder Draht; vor dem Wiederanlauf wird der Zug geprüft.
Die Maschine läuft wieder an; Leerspulen gehen zurück zum Spulautomaten.
Zwei Maschinenfamilien
Ein Cobot erreicht die Klöppel an definierten Zugangspositionen. Der Greifer führt die Spule auf den Spulendorn; die Maschine ist stillgesetzt.
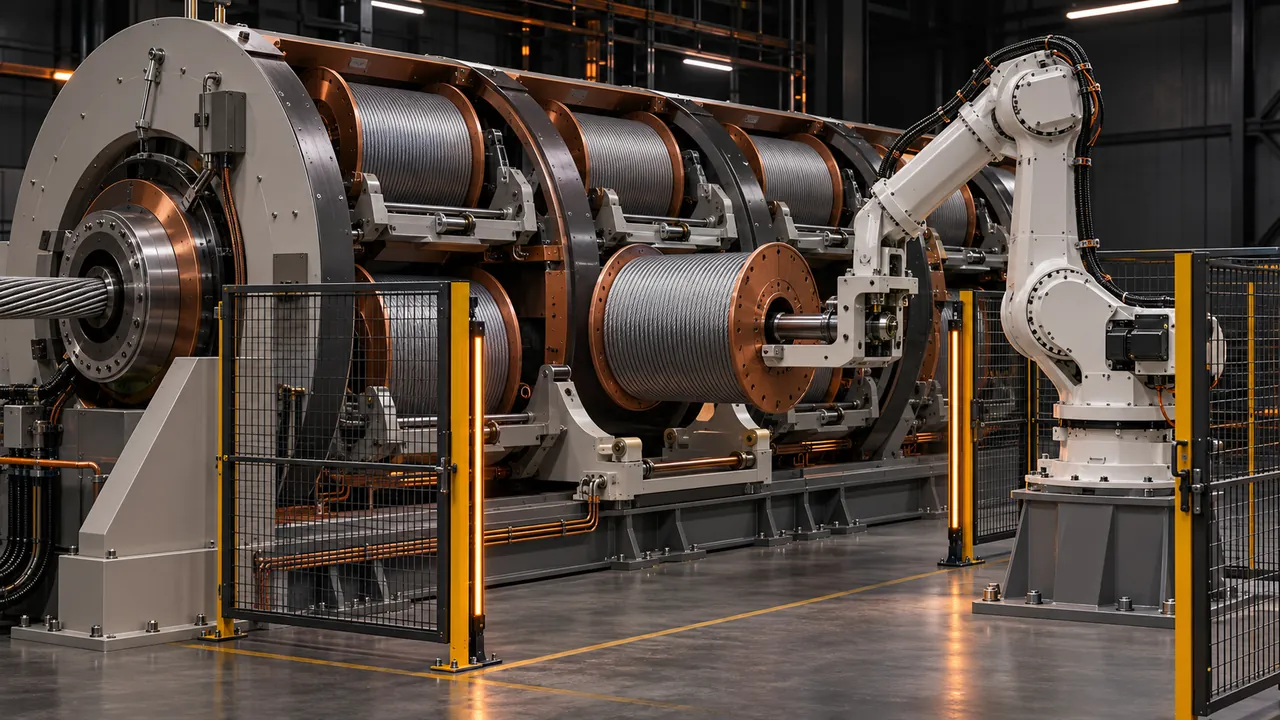
Große Spulen beladen wir mit einem Industrieroboter oder einer Handhabungsachse in einer abgesicherten Zelle. Die Spule wird in der Spulenwiege aufgenommen und verriegelt.
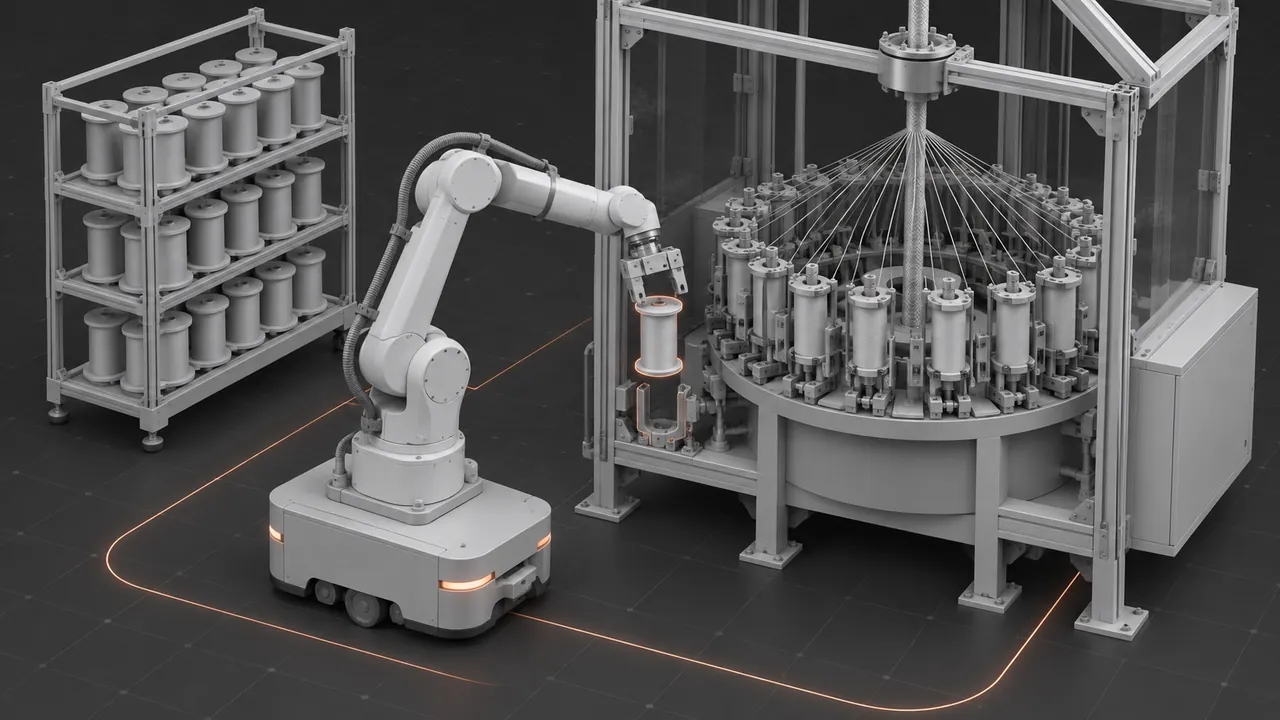
Digitaler Zwilling
Maschine, Klöppel und Roboter existieren in der Simulation, bevor sich vor Ort etwas bewegt. Greifstrategie, Bildverarbeitung und Wechselablauf werden dort trainiert und geprüft.
Bildverarbeitung
Die Handgelenkkamera erkennt Klöppel und Spulen und schätzt den Füllstand, damit der Roboter die nächsten Wechsel rechtzeitig plant.
Integration
Signale der Maschinensteuerung: Halt in Wechselposition, Spulenstatus, Neustart.
Laserscanner, Geschwindigkeits- und Abstandsüberwachung, geschützte Zonen für schwere Lasten.
Verbindet Spulautomaten und Lager; Leerspulen gehen automatisch zurück.
Wir prüfen Zugänge, Schnittstellen und Spulentypen und legen Werkzeuge sowie Ablauf maschinenspezifisch aus.
Schicken Sie uns Spulentypen, Maschinenmodelle und Schichtmodell. Wir erstellen ein erstes Zellenkonzept und eine Simulation Ihrer Linie.